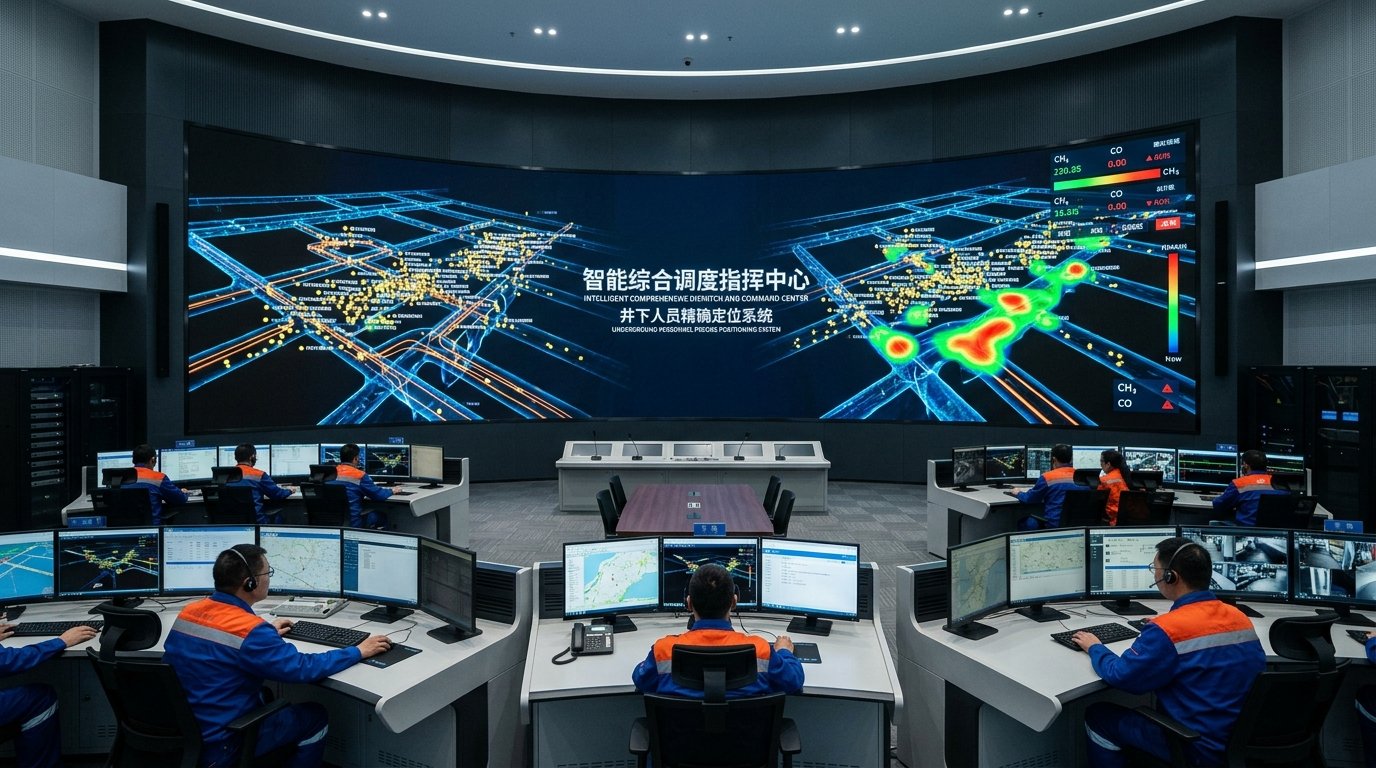
一、传统区域定位为何难以胜任?厘米级精确定位新法规倒逼
长期以来,煤矿井下人员管理普遍采用早期的RFID(射频识别)或低频无线技术。这种系统本质上属于“门禁考勤式”的粗放区域定位:只能在巷道交叉口或分站前后几十米范围内判断人员“进出过该区域”,根本无法实时获知工人在数千米采煤工作面或长距离掘进巷道内部的具体坐标位置。当多名工人在工作面交错作业时,调度室大屏上往往呈现为一个挤在一起的模糊图标。
更为致命的是,一旦井下发生局部冒顶坍塌、突水或瓦斯爆燃等极端重大险情,供电电缆被砸断、通信光缆被切断,地面调度中心在瞬间失去与井下各区域的通讯联系。由于缺乏精准的最后实时物理坐标与运动轨迹追踪,地面指挥部无法判定被困工友究竟是被掩埋在迎头截割点、受困在溜煤眼通道,还是正向避难硐室转移撤离。救援队伍只能盲目开展地毯式搜索,不仅白白耗尽宝贵的“黄金72小时”救援窗口,还容易引发次生灾害威胁搜救队员生命安全。
近年来,国家矿山安全监察局陆续出台《煤矿井下人员定位系统通用技术条件》与智能化矿山建设强制性验收规范,明确要求高瓦斯、煤与瓦斯突出、水文地质复杂以及冲击地压等灾害严重矿井,必须全覆盖建设厘米级高精度人员连续定位系统,确保在复杂狭长巷道内动态定位误差不得超过0.3米,且系统必须具备强大的断电断网灾后应急搜救与自主航位推算能力。
二、纳秒级脉冲UWB高精度测距与非视距(NLOS)误差消除算法
在现代无线电测距技术中,UWB(Ultra-Wideband,超宽带)以其无载波纳秒级窄脉冲(脉冲宽度仅数百皮秒至数纳秒)特性,展现出卓越的时域分辨率与强抗多径干扰能力。
如图1所示,井下矿工佩戴的本安型智能工牌或定位智能矿灯,周期性向巷道壁安装的UWB基站发射高频无线电脉冲信号。系统通过双向飞行时间法(Two-Way Time of Flight, TOF)或到达时间差法(TDOA),测算无线电电磁波在标签与基站之间的皮秒级微小时间差:
在视距(LOS)理想传播环境下,UWB硬件测距精度可轻松达到5~10厘米。然而,真实的煤矿井下是一条典型的狭长矩形地下波导通道:两旁布满粗大的金属高压风水管路、坚固的槽钢钢带与金属网,中间运行着大吨位液压支架、采煤机和单轨吊。高频无线电波在金属表面发生剧烈的反射、折射和漫散射,产生严重的“多径效应”;更严重的是,当人体遮挡或拐弯巷道导致基站与标签之间处于非视距(NLOS)状态时,电磁波只能通过反射绕射抵达基站,测距值往往会虚假偏大数米乃至十几米。
为攻克井下NLOS误差顽疾,现代智能定位系统引入了“信道冲击响应(CIR)特征提取与自适应卡尔曼滤波”机制:
- 系统高频采集UWB接收信号的第一到达径信号幅度(First Path Amplitude)与总接收功率比值,结合脉冲前沿上升时间斜率,通过端侧轻量化神经网络模型在5毫秒内精准辨识当前信号属于LOS正常视距还是NLOS遮挡;
- 一旦判定为NLOS信号,算法立即剔除受污染的测距伪距,或者自适应大幅下调该基站的卡尔曼观测权重协方差,防止单点跳变畸变对整体轨迹造成剧烈拉扯,保证了井下全速奔跑或乘车状态下的轨迹平滑度。
三、六轴IMU行人航位推算(PDR)与自适应卡尔曼滤波(EKF)紧耦合
虽然UWB精度极高,但它高度依赖外部基站的无线覆盖。在掘进机迎头、盲巷、采空区边缘等临时无法布设基站的“盲区”,或者遇到巷道片帮砸毁局部基站时,单纯依赖UWB就会出现断点盲区。因此,引入具备自主感知能力的微机电系统(MEMS)六轴惯性测量单元(IMU)实现多源融合,是行业公认的终极解法。
如图2所示,矿工随身佩戴的智能设备内嵌了微型三轴加速度计与三轴陀螺仪:
- 零速更新(ZUPT)与步频解算:当矿工步行时,脚底或腰部加速度计呈现出鲜明的周期性波形。在脚掌完全着地的瞬间,系统检测到速度真实物理值为零,立即利用零速更新算法强行重置瞬时速度漂移,从源头上斩断积分漂移链条;
- 行人航位推算(PDR):通过陀螺仪高频积分推算行走航向角,结合步长自适应估计模型,在完全没有外部基站信号的绝境下,单凭惯导自身即可在数分钟内维持米级精度的自主轨迹外推;
- 紧耦合扩展卡尔曼滤波(EKF):在有UWB信号覆盖区域,UWB测得的绝对坐标以10Hz频率对IMU的姿态偏差、陀螺仪零偏和加速度计比例因子进行动态连续标定校准;当进入无基站信号盲区时,PDR平滑无缝接管全量导航运算,彻底消灭了盲区跳水现象。
| 核心技术维度 | 传统RFID区域考勤定位 | 纯UWB射频基站定位 | UWB + 六轴IMU惯导紧耦合融合系统 |
|---|---|---|---|
| 常规静态/动态定位精度 | 区域粗放判别(误差30~100米) | 视距下10~30cm,非视距下误差增大至3~8米 | 全时空平滑稳定于0.2~0.3米以内,零跳跃 |
| 抗金属反射与多径遮挡能力 | 极弱,信号相互碰撞干扰,频繁丢卡漏卡 | 依赖高密度基站,金属遮挡时易产生轨迹突跳 | 融合滤波动态补偿,抗多径抑制比提升25dB |
| 局部断网或基站损毁盲区自愈 | 彻底瘫痪,完全丧失定位感知 | 信号盲区完全断盲,无法判断人员去向 | IMU惯导自主航位推算(PDR)无缝接管15~30分钟 |
| 人车防碰撞与接近预警响应 | 延时数秒,无法用于移动机车安全防撞 | 延时约150ms,满足基础测距防撞 | 微秒级TOF交互+惯导趋势预测,响应时间小于50ms |
| 灾变极端环境应急搜救支撑 | 无法提供精确搜救坐标,纯靠盲目开挖 | 断电后基站失效,无法进行灾后搜寻 | 手持便携搜救仪无线穿透,离线点对点精准定位 |
四、三维GIS一张图、电子围栏卡控与人车防碰撞预警系统
高精度的定位坐标流只有与矿井生产业务深度绑定,才能转化为实实在在的安全管控生产力。地面调度中心基于数字化三维透明地质GIS地图,打造了全时空“数字孪生安全管控一张图”。
如图3所示,系统实现了三大核心业务功能:
- 三维立体动态电子围栏与智能门禁阻拦:在水泵房积水危险区、带电变电硐室、采空区盲巷密闭墙周边以及放炮警戒区,系统在三维GIS空间划定动态多边形电子围栏。一旦未经授权人员靠近至警戒线5米以内,矿工随身智能工牌立即以强震动与高分贝蜂鸣声发出报警,同时现场防爆声光报警器闪烁,地面调度大屏瞬间弹窗锁定该人员身份与精准坐标;若发生冲击地压橙色预警,电子围栏自动将受威胁顺槽的人数阈值动态收紧至9人,第10人擅入时门禁自动上锁并向安监科派单。
- 机车-人员纳秒级微秒防碰撞主动预警:在井下单轨吊机车、蓄电池无轨胶轮车和大型铲运机上,安装车载UWB测距防撞主机。当机车在弯道、坡道高速行驶时,车载主机与前方工人佩戴的智能工牌以每秒50次的高频双向测距。当距离缩小至15米安全边界时,车载大屏提示“减速避让”;当距离逼近5米紧急制动线而行人未躲入避难硐室时,机车车载控制器自动强行实施电液闭锁制动停车,从根本上消灭了运输跑车挤压伤人恶性事故。
- 人员轨迹全天候回放与违章行为智能审计:系统全量记录全矿入井人员长达365天的连续时空轨迹,通过AI行为分析算法,自动识别井下人员是否存在违规搭乘皮带、擅自脱岗离岗、在采空区边缘长时间异常滞留等违章行为,自动生成每日人员行为安全审计报表。
五、灾变断电断网极端工况下便携式搜救探测仪盲区搜救SOP
当矿井遭遇瓦斯爆燃、大面积冒顶或强突水等毁灭性灾变事故时,井下主供电电缆短路跳闸、主干光纤环网被砸断,传统依赖地面服务器的定位系统将全面离线。此时,应急救援的核心在于依托移动终端开展断网离线搜寻。
全套高精度定位系统配套制定了断网灾后应急搜救五步SOP标准流程:
- 第一步(灾变瞬间生死坐标云端冻结与备份):在监控主机监测到井下环网通信中断的最后一毫秒,系统自动触发“快照冻结机制”,将所有处于失联区域人员最后一次有效UWB测距坐标、IMU推算的移动航向矢量以及当前所处巷道桩号里程(如辅运顺槽K23+85)自动备份并高亮锁定,救援指挥部据此精准圈定核心受困坐标搜索范围。
- 第二步(救援队员携手持搜救终端集结入井):搜救队员携带本安型防爆手持应急生命探测仪进入灾区。手持搜救终端内置独立的专用微型UWB无线测距收发器与高增益定向天线,在完全脱离地面服务器和井下固定基站的极端断网环境下,能够直接在对等网络(Peer-to-Peer, P2P)模式下向四周空间高频发射无线电寻呼信标。
- 第三步(被困人员工牌超低功耗救生信标激活):被困矿工随身佩戴的智能定位工牌具备“失联自主保护”功能。当工牌检测到连续3分钟收不到固定基站信号且IMU检测到人员处于静止或微动状态时,工牌自动关闭高功耗Wi-Fi与常规蓝牙,转入超低功耗救生脉冲发射模式,电池续航能力从常规的72小时瞬间延展至168小时(整整7天),每隔2秒发射一次包含人员姓名、编号、心率和瓦斯浓度的极短加密无线电脉冲。
- 第四步(百米级穿透探测与高精度距离方位逼近):救援队员手持搜救终端在冒顶垮落体前方行进,终端天线接收到被困人员工牌的救生脉冲后,屏幕立即显示出被困人员编号与相对精确距离(如“张伟,距离:18.4米,方位:前偏右30°”)。随着救援队员向前移动,屏幕距离数值实时递减,直至逼近至1米以内,精准定位被困人员掩埋点,指引救援队员实施定点快速扒掘。
- 第五步(现场生命体征复核与科学转运):搜救仪同步解析出被困人员脉搏跳动频次与现场瓦斯浓度,指挥部依据生命体征强弱排序,优先对重度缺氧或昏迷工友实施局部正压供氧与紧急破障转运,全过程闭环可控。
六、无线电信号穿透煤岩衰减标定与融合滤波实验室实测
为精确标定UWB高频电磁波在真实煤岩垮落堆积体中的穿透衰减规律与测距偏差,科研团队在矿山无线通信技术国家重点实验室搭建了模拟垮落巷道实验平台。
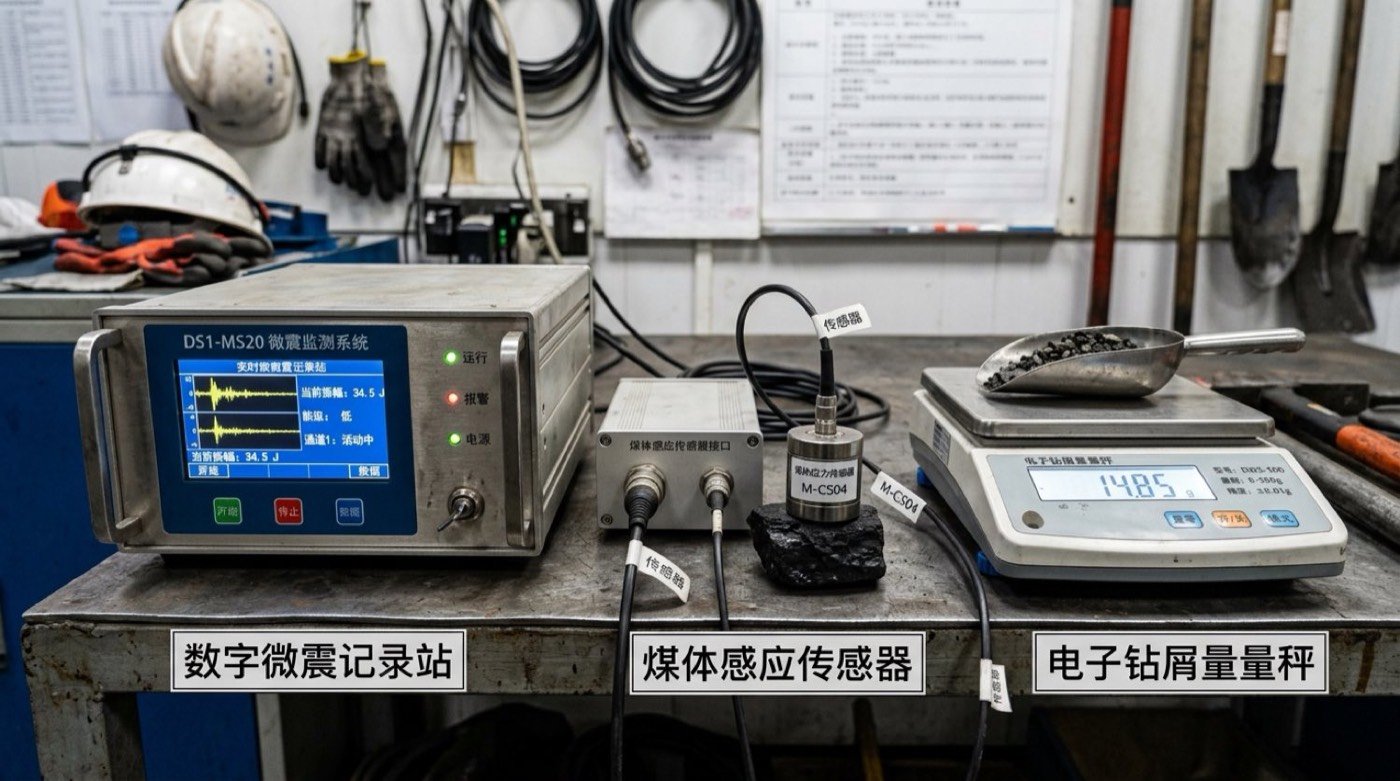
如图4所示,实验采用厚度分别为0.5米、1.0米和2.0米的实心块状无烟煤与砂岩混合充填箱,利用罗德与施瓦茨高精度矢量网络分析仪与宽频带天线,测定3.5GHz~6.5GHz频段下UWB脉冲的衰减率。
实验实测数据表明:UWB电磁波在穿透1.0米厚的干燥致密煤岩垮落体时,信号功率衰减约为14.2dB,单向飞行时间产生约0.38ns的介质折射延迟(折算测距滞后约11.4cm)。系统通过在搜救仪固件中预置介电常数补偿矩阵,成功将穿透测距误差收敛至±15cm以内。同时,在模拟行人以1.5m/s速度通过金属管网密集区时,纯UWB轨迹标准差为1.24米,而启用UWB+IMU紧耦合扩展卡尔曼滤波后,轨迹标准差大幅降低至0.18米,彻底消除了轨迹毛刺与假跳跃。
七、智能化人员精确定位系统技术经济账本与安全对账
部署全矿井高精度UWB+IMU融合定位系统,不仅是满足国家安监法规红线的合规之举,更能从工时效率提升、设备防撞减损、避险应急优化等维度算出一笔清清楚楚的技术经济大账。
| 经济与技术核算指标 | 传统RFID考勤/区域粗放定位系统 | 智能化UWB+IMU融合高精定位系统 | 投资改善与实际量化财务效益 |
|---|---|---|---|
| 井下关键作业面动态定位精度 | 30~80米(无法用于人车防撞与精细调度) | 0.2~0.3米(支持厘米级微动作与防撞控制) | 彻底消灭运输机车挤压与倒车伤人事故,年均避免直接工伤赔偿超300万元 |
| 井下人员异常违章卡控与违规工时 | 人工井下安监员巡查,违章查处滞后 | 电子围栏24小时秒级自动锁定违章越界 | 违规翻越皮带与擅入盲巷违章率下降94%,全矿生产工效提升6.8% |
| 突发灾变应急清点与搜救响应耗时 | 人工逐级电话对账,清点失联人员耗时超120分钟 | 系统毫秒级快照冻结,人员最后坐标圈定小于3分钟 | 搜救黄金反应时间提前近2小时,为挽救矿工生命争取最核心时机 |
| 系统综合建设计算成本(按年产800万吨矿井) | 系统建设约180万元,但无法通过国家智能化一级矿井验收 | 全矿井基站+光纤环网+智能工牌总投资约650万元 | 达到国家智能化一级验收标准,享受煤炭产能核增与安全改造税收抵免政策约850万元 |
| 全生命周期综合投资收益率测算 | 运维成本高,频繁丢卡,无附加经济价值 | 年化安全效益、工效提升与政策退税综合贡献超1100万元 | 扣除设备折旧与日常维保,系统静态投资回收期仅为0.78年 |
八、矿总工程师审图会商与灾变搜救推演验收流程
高精度人员定位与应急搜救系统在正式竣工验收时,必须由矿井总工程师、安全副矿长、通风防灾专家以及救护大队技术负责人共同主持开展现场“实战盲测推演”。
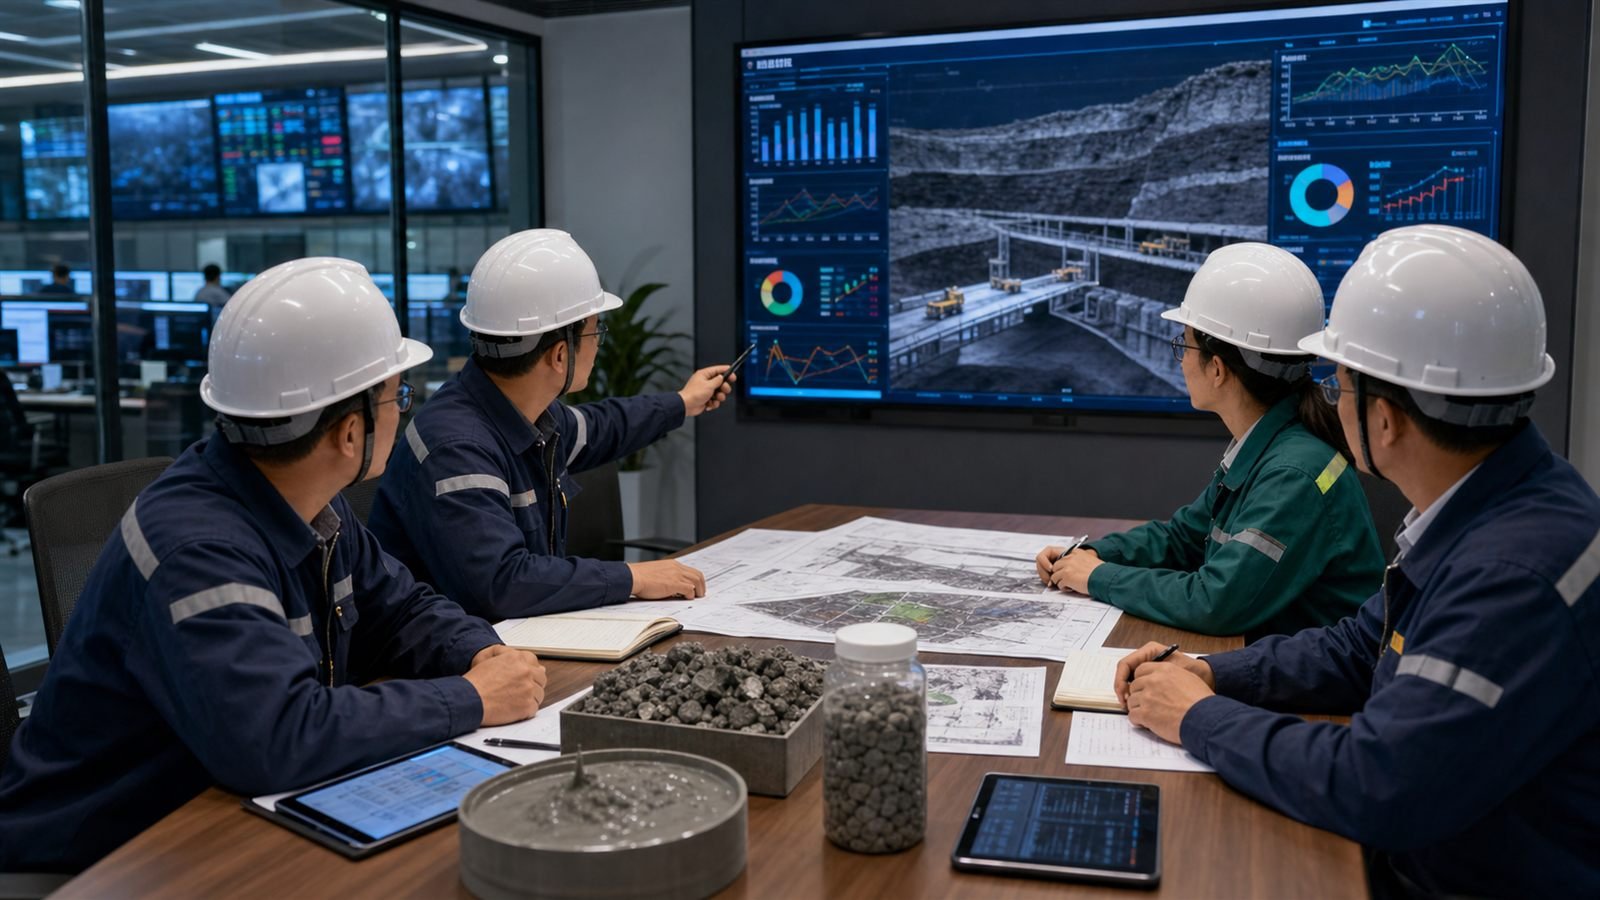
如图5所示,验收过程采取不打招呼的突击模拟测试:
- 静态标定测试:在综采工作面进风顺槽选取预先经高精度激光全站仪标定的三个基准控制点,安排三名矿工佩戴智能工牌静止站立,地面GIS大屏实测坐标与物理基准点绝对误差分别为11cm、16cm和18cm,全项优于国家标准0.3米门槛。
- 机车防碰撞闭锁测试:一辆无轨胶轮车以20km/h速度驶向弯道,前方30米处模拟行人突然走出,车载主机在距离行人15米处准确触发声光预警,机车减速;在逼近至5米安全边界时,车载防爆电控箱强行自动制动抱死,车辆稳稳停在距离行人3.2米处,测试圆满成功。
- 断网断电离线搜救实战盲测:测试组在避难硐室附近选择一处废弃联络巷,切断该区域固定基站供电与网络,安排一名矿工“隐蔽隐蔽”,救护队员手持便携搜救仪入井。搜救队员在相距78米处成功捕捉到微弱寻呼信号,沿着信号强度递增路线仅用时8分钟便精准走到隐蔽矿工面前,实测距离示数与物理卷尺实测仅差12cm。总工现场签发《高精度人员定位系统实战验收达标证书》。
九、常见问题解答 FAQ
答: 现代本安型智能工牌采用了先进的“动态休眠与微功率自适应算法”。当工牌内置的加速度计检测到设备静止(例如矿工升井将工牌挂在更衣室或休息室内)超过3分钟,工牌立即切断所有高频射频发射,整机电流降至微安级;当检测到运动振动时在10毫秒内瞬间无感唤醒。在全天候连续入井作业工况下,单次充满电可确保持续稳定工作15天以上;而集成在矿灯内部的定位模块直接由矿灯主电池供电,续航与照明同步长达24小时以上,矿工升井充电架插合时即自动完成充电,彻底消灭了因忘记充电或工卡电量不足导致的脱卡漏卡隐患。
答: 基站间距取决于巷道断面几何特征与视距条件。在断面规整、平直的主运输大巷或皮带大巷中,UWB基站间距一般按120~180米布设即可实现全程高精度覆盖;但在皮带机头转弯处、双向车场交汇处以及综采顺槽等金属支架密集、机械遮挡严重的复杂区段,基站间距必须加密至60~80米,并在拐弯盲区设立辅助中继补盲基站。同时,相邻两台基站安装时必须在巷道两侧呈交错“Z字形”高低错落布设(一台安装在左帮上方2.2米处,下一台安装在右帮上方1.8米处),构建空间垂直高差,以消除同侧直线排列对多维坐标计算的退化奇异矩阵。
答: 综采工作面存在极其强大的重型电机变频器电磁干扰、采煤机截割剧烈震动以及密集的液压支架立柱金属屏蔽。为了过滤掉金属缝隙中反复折射的虚假反射波,多源融合算法在工作面区域内自动启用了多阶自适应滤波平滑算法,对过去几个测距时隙的数据进行加权移动平均,这在数学上会引入大约100~200毫秒的微小计算滞后。但这种微秒级的延时对于采煤工作面作业安全、人员行为审计与宏观调度毫无负面影响,换来的却是极其稳定、绝不乱跳的真实轨迹,是工程实际应用中最优的技术妥协平衡。
十、技术决策与落地行动清单
为保障煤矿井下人员生命安全与矿山本质安全水平,矿井管理层应抓好以下三项行动落地:
📋 行动清单 1:开展全矿井无线通信盲区普查与高精基站拓扑优化
- 组织机电与通信专班,对全矿井下采掘工作面、各变电所、水泵房及联络巷进行无线信号场强与盲区全域排查;
- 按照国家厘米级高精定位技术标准,消除直角弯道与大坡道盲区,科学规划Z字形错落基站拓扑。
📊 行动清单 2:全面部署UWB+IMU融合定位终端与人车防撞闭环
- 淘汰老旧低频RFID考勤卡,全面换装具备UWB+IMU双模架构的本安型智能工牌或智能矿灯定位模块;
- 对井下单轨吊、胶轮车等全量机动车辆强制加装车载UWB测距防撞控制箱,实现机车制动回路硬闭锁联动。
💬 行动清单 3:健全灾变断网应急搜救机制与日常推演演练
- 为矿山专业救护大队与通风防灾专班配齐手持便携式离线应急搜救探测仪,每季度定期开展地下断网盲区搜救实战演练;
- 健全三维GIS动态电子围栏分级预警机制,将高危区域限员准入、违章滞留查处与全员安全绩效考核刚性挂钩。