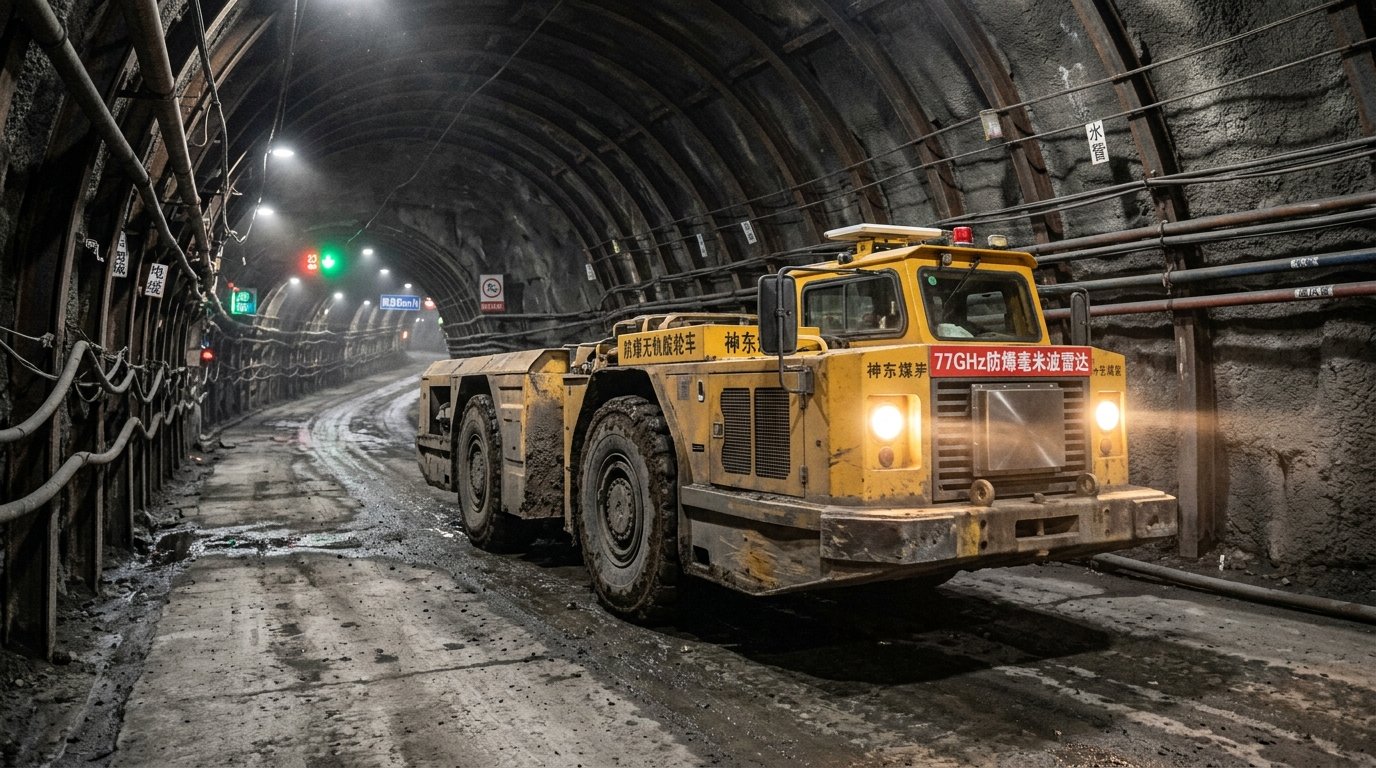
一、井下无轨胶轮车为什么比地面卡车更容易出车祸?三大致命行车盲区
在陕北榆林、神木、鄂尔多斯及山西大型千万吨级现代化矿井中,传统的有轨电机车和慢速小绞车已被“一井到底、点对点直达工作面顺槽”的防爆柴油或防爆锂电无轨胶轮车(如WC5E人车、WC25E顺槽材料车、WC60Y液压支架搬运车)全面取代。一座千万吨矿井每天下井运行的各类防爆胶轮车往往高达80~160辆。
然而,井下辅助运输巷道绝非地面宽敞明亮的高速公路,无轨胶轮车司机每天都在挑战三大致命风险:
- 直角联巷与拐弯盲区“鬼探头”:井下辅运大巷与回风大巷之间每隔50~100米就有一条近90度相交的联络巷,且巷道宽度通常仅有4.5~5.2米。胶轮车转弯或经过联巷口时,司机视线被厚实的煤柱墙角彻底遮挡,而井下风门、水泵轰鸣声高达85分贝以上,行人与对向车辆根本听不到鸣笛,极易在联巷口发生“零反应时间”的迎头撞击。
- 高水雾煤泥路面与防爆车体厚重盲区:特种支架搬运车和重载材料车车身宽大低矮,驾驶室视野狭小,前照灯在井下喷雾降尘水雾带散射严重,可见距离往往不足15米;更致命的是,井下混凝土路面积水混杂黑色煤泥后摩擦系数骤降至 $0.25\sim0.32$(相当于地面结冰路面),25吨重载胶轮车在 $6^\circ\sim8^\circ$ 长下坡辅运大巷一旦仅靠司机踩脚刹,极易发生车轮抱死侧滑甩尾或制动器热衰退失灵。
- 单巷双向会车“顶牛堵死”:由于部分采区顺槽和盘区石门属于单车道断面(仅容一辆车通行,每隔300米设一处错车硐室),过去缺乏全矿井车辆精确定位与动态红绿灯信集闭联锁,两辆重载车在斜坡中段迎头相遇后进退两难,倒车时极易碾伤跟车把钩工或刮毁巷帮电缆水管。
因此,井下无轨胶轮车绝不能只靠“司机经验与鸣笛慢行”,必须强制加装“毫米波雷达 + UWB超宽带穿墙感知 + 红外AI防行人 + AEB主动电液制动 + 巷道智能信集闭”硬件闭环系统。关于井下人员UWB定位卡与单轨吊防撞的协同技术,可结合阅读煤矿井下人员高精度UWB与惯导融合定位实操指南与煤矿防爆单轨吊无人驾驶与车路协同防撞系统实操指南。
二、“77GHz毫米波雷达+UWB超宽带穿墙测距+红外热成像”多源互补机理
在井下高粉尘、高水雾、强多径反射与频繁90度死角转弯的极端环境下,任何单一传感器都会失灵:纯摄像头遇水雾强光即致盲,纯毫米波雷达无法穿透煤柱拐角,纯UWB又无法识别未佩戴定位卡的散落材料堆或巷帮锚杆。现代防碰撞系统通过多传感器卡尔曼紧耦合滤波,实现了全方位零死角互补。
如图1所示,车载感知与主动控制链条分为三个紧密咬合的技术层级:
- 前向与后向77GHz本安型4D毫米波雷达(穿透水雾粉尘测距测速):在防爆车头保险杠与车尾各安装1台矿用本安型77GHz毫米波相控阵雷达(探测距离 $0.2\sim120 ext{m}$,距离分辨率 $5 ext{cm}$,速度分辨率 $0.1 ext{m/s}$)。毫米波电磁波长约 $3.9 ext{mm}$,能够毫无衰减地穿透井下浓密水雾与煤尘;更重要的是,针对井下窄巷道两侧锚网与钢棚产生的剧烈金属杂波,算法内置了“巷道静止侧墙点云剥离算子”,只对航向走廊(宽度 $2.6 ext{m}$)内的运动目标或正前方静止障碍物输出报警,彻底解决窄巷道误报急停顽疾。
- 车-车/车-人UWB超宽带非视距(NLOS)拐角盲区预判:每辆胶轮车车顶前后安装双全向UWB测距基站,直接与井下每一位矿工安全帽/腰带上的UWB定位标识卡以及邻近车辆的UWB车载基站进行纳秒级双边双向飞行时间(SDS-TWR)无线直接测距,不依赖巷道网络即可独立工作!当车辆接近直角联巷口或弯道时,即便隔着十几米厚的煤柱墙角看不见对方,UWB脉冲信号也能通过巷道衍射提前50~80米感知联巷内正在走出的矿工或驶出的车辆,测距精度优于 $\pm 15 ext{cm}$。
- 双光谱红外热成像+AI人体姿态识别:在车头防爆灯旁配置8~14微米远红外热成像与微光全彩双目相机。即便对向会车远光灯直射眩光或前方喷雾完全遮蔽可见光,人体散发出的 $36.5^\circ ext{C}$ 红外热辐射也能在热成像画面中呈现鲜明高亮人形轮廓,AI芯片在 $40 ext{ms}$ 内完成行人二元确认。
| 车载感知模态 | 核心解决的井下痛点场景 | 有效作用距离与精度 | 单一模态局限与多源融合互补机制 |
|---|---|---|---|
| 77GHz 4D毫米波雷达 | 穿透浓密喷雾降尘带、煤尘黑雾,精准测量前车相对速度与距离 | $0.2 \sim 120 ext{m}$,测距误差 $\le \pm 0.05 ext{m}$ |
ightarrow$ 由 UWB穿墙测距 补齐拐角盲区 |
ightarrow$ 由 毫米波雷达与视觉 补齐 |
ightarrow$ 融合 毫米波雷达距离门 输出精准碰撞时间(TTC) |
三、车载电液比例三级AEB主动制动改造与长下坡防失速闭环
光有驾驶室语音喊“注意行人”而没有执行机构主动介入刹车,在司机疲劳打盹或把油门当刹车踩的紧急关头依然会酿成惨剧。真正的本质安全防碰撞,必须打通防爆柴油机断油熄火电磁阀与全液压湿式制动回路,建立三级距离门与碰撞时间(TTC)自适应AEB主动控制。
如图2所示,车载防撞主控器根据实时车速 $v$、巷道坡度 $ heta$ 与目标距离 $D$,动态解算三级安全包络线:
- 一级预警区(距离 $30\sim50 ext{m}$ 或 $ ext{TTC} \le 4.5 ext{s}$——声光强提醒+限速解锁):驾驶室本安显示屏弹出红色闪烁距离标尺与方位雷达图,蜂鸣器发出85分贝高频急促语音报警(如“前方28米右侧联巷有行人,请减速!”),同时车头外部爆闪警示灯频闪提醒巷道内作业人员避让。
- 二级主动减速区(距离 $12\sim25 ext{m}$ 或 $ ext{TTC} \le 2.5 ext{s}$——自动断油门+液力缓速介入):若司机在1.0秒内未踩下制动踏板,车载控制器立即通过防爆比例电磁阀自动切断防爆柴油机供油油门执行器(或切断锂电电机驱动力矩输出),同时按 $30\%\sim50\%$ 比例开启液力缓速器与排气蝶阀制动,使车速强制平滑降至 $5 ext{km/h}$ 蠕行状态。
- 三级死锁急停区(距离 $\le 6\sim10 ext{m}$ 或 $ ext{TTC} \le 1.2 ext{s}$——全液压湿式制动器紧急抱死):一旦行人突然横穿至车头前6~8米危险红线内(倒车时后方 $\le 3.5 ext{m}$),AEB电液比例制动阀组在 $120 ext{ms}$ 内瞬时泄放弹簧制动腔液压油(井下防爆胶轮车普遍采用“液压释放、蝶形弹簧失效安全型全封闭湿式多盘制动器”),强力弹簧瞬间压紧摩擦片将四轮同步抱死,在湿滑煤泥路面上确保制动距离 $\le 2.5 ext{m}$,车停在行人前方3米以外的安全位置!
四、核心防爆感知制动装备特写与井下突发失速/盲区险情处置五步法
井下辅助运输环境复杂多变,针对长下坡制动失灵、窄巷道会车死锁、大件支架搬运超宽刮擦等极端状况,运输工区必须严格执行一线行车应急处置五步法:
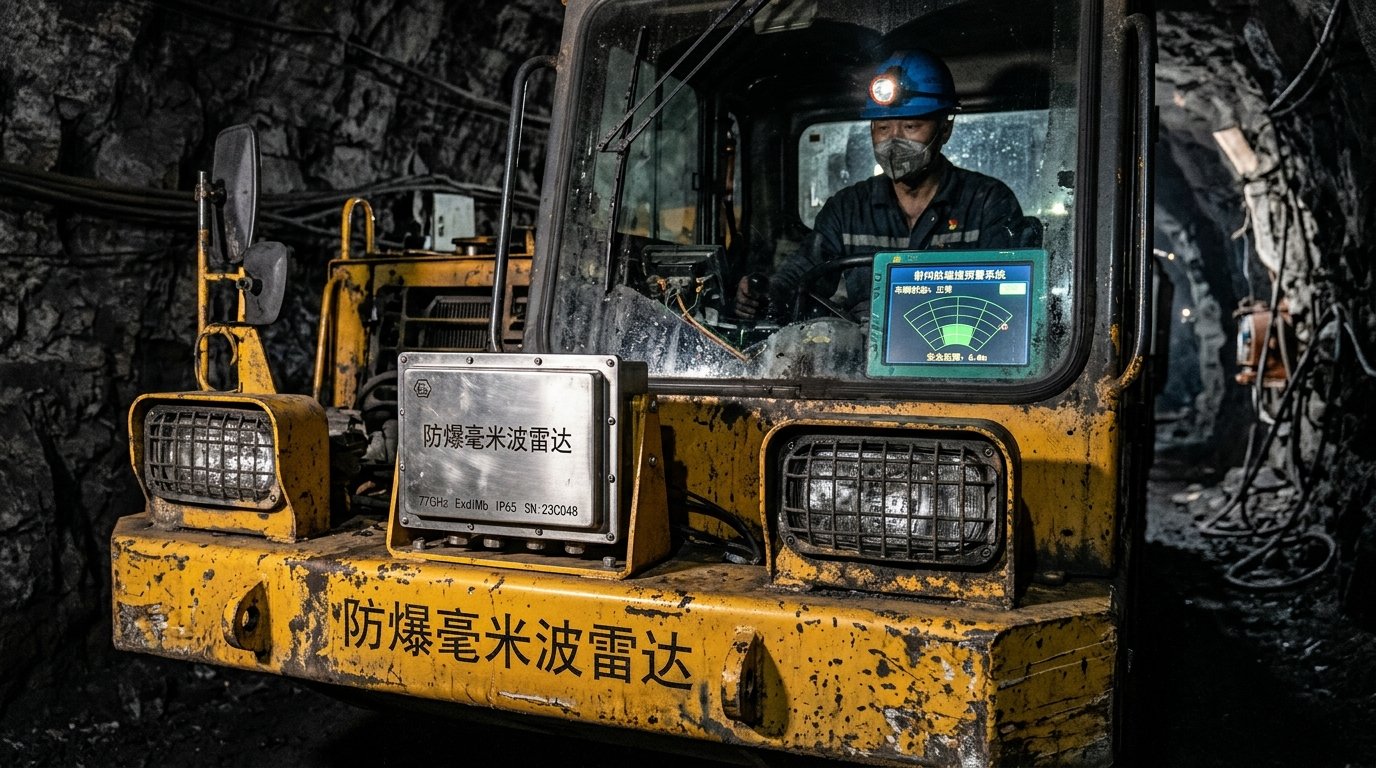
如图3所示,胶轮车驾驶员、信号把钩工与地面辅运调度员必须按以下五步规程处置现场险情:
- 第一步:大倾角长下坡辅运斜井“脚刹失灵或超速失控(车速 $>22 ext{km/h}$)”应急处置:当重载胶轮车在下坡斜巷车速突破额定限速 $20 ext{km/h}$ 达 $10\%$(即 $22 ext{km/h}$)时,车载超速闭锁阀自动瞬时泄放驻车弹簧腔压力实施紧急制动;若因路面极度油污发生滑行,路侧测速雷达立即联动前方100米处的“斜巷高分子缓冲吸能柔性拦车网”自动落网,通过液压阻尼器在12米缓冲行程内将25吨失控胶轮车柔性兜停,保证车毁人不亡、不冲底硐室(延伸阅读:煤矿井下辅助运输制动拦截安全规范)。
- 第二步:单车道顺槽或盘区斜巷“无权会车顶牛”信集闭防堵处置:全矿单车道区段两端及错车硐室口均装设与UWB基站联动的红绿灯信集闭道岔控制器。当重载下井车驶入单行区段时,对向入口自动切换为红灯禁行并语音锁闭;若下井车发生机械抛锚停滞超过3分钟,系统自动将区段状态切换为“黄色故障救援态”,严禁后续车辆盲目跟入造成连环堵死。
- 第三步:45吨重型框架式液压支架搬运车“超宽超重过风门/弯道”专网护航处置:支架搬运车(如WC60Y)满载时车宽达 $3.2 ext{m}$,离巷帮仅剩 $40 ext{cm}$ 间隙。出发前调度台一键开启“特种大件运输绿波护航模式”,沿途所有交叉联巷口红灯提前300米全线封锁支线车辆,同时车载四角短距激光雷达开启 $40 ext{cm}$ 擦帮预警模式,防止刮坏巷帮高压电缆与水管。
- 第四步:车载毫米波雷达或相机表面“被厚重黄泥煤浆糊死”自检降级处置:当车辆冲过深积水泥坑导致雷达天线罩被超过 $5 ext{mm}$ 厚的导电煤泥包裹时,雷达回波信噪比自检算法会在3秒内发出“传感器遮挡降级报警”,自动将车辆最高限速锁定在 $10 ext{km/h}$ 安全低速档,督促司机在前方加水洗车点用高压水枪冲洗探头后方可恢复正常车速。
- 第五步:巷道狭窄段“矿工紧贴巷帮立柱避车”防误刹与精准通过处置:井下行人在听到胶轮车驶来时习惯紧贴巷帮躲避。若防撞系统不分青红皂白只要15米内有人就死锁刹车,车根本开不动!因此,当矿工已站立在紧贴巷帮 $0.6 ext{m}$ 的安全避人线内且处于静止状态时,UWB+红外视觉融合算法将其判定为“侧向安全避让态”,允许驾驶员按下方向盘上的“低速确认通行键”,以 $\le 5 ext{km/h}$ 的蠕行速度安全擦身通过;一旦该矿工向车道中心迈出半步,0.1秒内立即死锁抱闸!
五、井下湿滑煤泥路面AEB实车制动距离测试与盲区探测标定
为验证毫米波+UWB+AEB系统在真实井下恶劣工况下的可靠性,技术团队在井下辅运大巷不同坡度、不同积水煤泥附着系数路面以及90度联巷拐角处,使用标准假人靶标(佩戴UWB卡)与测试胶轮车开展了上百次实车极限碰撞截停标定试验。
如图4所示,实车测试对比了“纯人工驾驶踩刹车”与“搭载毫米波+UWB+电液AEB系统”在四种典型高危场景下的反应时间与最终刹停安全余量:
| 井下典型高危测试工况 | 测试初速度与路面坡度 | 纯人工驾驶平均反应+制动总距离 | 毫米波+UWB+AEB系统自动制动总距离 | 距假人靶标最终剩余安全距离与防撞结果 |
|---|---|---|---|---|
| 工况1:平巷水雾降尘带(能见度 $<8 ext{m}$)正前方静止行人 | $25 ext{ km/h}$($6.94 ext{m/s}$),水平湿水泥路 | 人工6m才看清,总制动距离 $14.8 ext{m}$(直接撞飞靶标) | 雷达45m提前锁定,18m二级减速,总制动距离 $4.2 ext{m}$ | 距靶标剩余 $5.8 ext{m}$ 稳稳刹停(100%避免伤亡) |
| 工况2:90度直角联巷口矿工突然走出(煤柱完全遮挡视线) | $20 ext{ km/h}$($5.56 ext{m/s}$),视线距离仅 $3.5 ext{m}$ | 人工反应时间 $1.2 ext{s}$,总制动距离 $9.6 ext{m}$(迎头相撞) | UWB隔着煤柱提前35m预警降速至 $8 ext{km/h}$,出巷口瞬刹 $1.4 ext{m}$ | 距联巷口行人剩余 $3.2 ext{m}$ 安全停住(攻克鬼探头) |
| 工况3:$-6^\circ$ 倾角长下坡湿滑煤泥路(满载15吨材料车追尾前车) | $22 ext{ km/h}$($6.11 ext{m/s}$),摩擦系数 $\mu=0.28$ | 司机慌乱一脚踩死侧滑,滑行距离 $19.5 ext{m}$(追尾撞击) | AEB提前25m启动液力缓速+脉冲点刹防抱死,制动距离 $8.6 ext{m}$ | 距前车车尾保持 $4.5 ext{m}$ 安全车距(零侧滑甩尾) |
| 工况4:迎头会车强光灯眩目下后方弯腰检修工识别 | $18 ext{ km/h}$($5.00 ext{m/s}$),强逆光眩目 | 司机眼睛短暂致盲漏看,制动距离 $11.2 ext{m}$(擦撞危险) | 红外热成像不受强光影响,50ms锁定人体,制动距离 $2.8 ext{m}$ | 距弯腰检修工剩余 $4.6 ext{m}$ 刹停(消除强光盲区) |
实测数据证明:人类驾驶员在井下昏暗嘈杂环境中的平均感知-移脚-踩踏反应时间长达 $1.1\sim1.6 ext{s}$(以 $25 ext{km/h}$ 行驶,光是反应时间内车辆就已经盲目冲出了8~11米!),而车载毫米波+UWB+电液AEB系统将全链路感知与液压建压响应时间压缩至 $0.18 ext{s}$,相当于为每辆胶轮车配了一位永不疲倦、拥有透视眼的“超级安全副驾”。
六、千万吨矿井全矿112台防爆胶轮车智能防撞与调度改造真实账本
以陕北榆神矿区某年产1200万吨特大型斜井开拓煤矿为例,全矿井下共有防爆无轨胶轮车112台(含指挥车、人车、顺槽料车、支架搬运车与铲板车),辅运巷道总里程达48公里。在未上智能防撞与信集闭系统前,该矿每年发生大小车辆刮擦、追尾、撞坏风门及单巷顶牛堵车事件30余起,辅运隐患占全矿安全考核扣分的 $35\%$。
2025年该矿全面实施“112台车载毫米波+UWB+红外AEB主动防碰撞改造 + 36处重点交叉口与单行斜巷智能红绿灯信集闭 + 地面GIS车载网联调度平台”升级,运行一年后的真实账本如下:
如图5所示,改造前后安全与运输效能对比账本如下:
| 考核指标与经济安全维度 | 改造前(传统人工鸣笛与对讲机调度) | 改造后(毫米波UWB融合AEB+智能信集闭) | 实际量化改善成效与年度经济价值 |
|---|---|---|---|
| 井下人车碰撞与车辆追尾刮擦事故 | 年均发生刮擦追尾 14起、撞坏自动风门 9次 | 全年自动触发二级减速 380余次、三级急停 19次,碰撞事故0起 | 实现辅助运输零伤亡、零碰撞,每年减少车损与风门维修费 185万元 |
| 单巷会车顶牛堵车时长与车辆周转率 | 日均发生会车堵死4.2次,单趟物料下井耗时 115分钟 | 智能红绿灯信集闭锁闭,堵车清零,单趟耗时缩短至 71分钟 | 车辆周转效率提升 $38.2\%$,少采购备用胶轮车8台(省采购费 960万元) |
| 违章超速($>25 ext{km/h}$)与违规载人考核 | 下坡超速屡禁不止,人工查岗取证难 | UWB+车载终端全天候自动测速与人脸核验,超速自动限扭降速 | 井下超速违章率下降 $98.5\%$,彻底杜绝人货混装与黑车私开 |
| 防爆轮胎与湿式制动器摩擦片寿命 | 频繁急踩急刹,轮胎与摩擦片每5个月大换一次 | AEB提前平缓液力缓速,减少急刹磨损,更换周期延长至9个月 | 112台车每年节省防爆实心胎与湿式制动片耗材费 230万元/年 |
七、常见问题解答 FAQ
答: 这是一个非常内行的防爆机电问题!在煤矿井下,确实不能像地面乘用车那样用几百瓦的大功率博世ESP电机去直接推刹车踏板。矿用防爆胶轮车采用的是极为巧妙的“先导本安电磁阀 + 车载全液压常闭式湿式制动回路(Fail-Safe Wet Brake)”:胶轮车正常行驶时,是由发动机驱动液压泵产生 $12\sim15 ext{MPa}$ 的高压油,顶开制动器内部的强力蝶形弹簧才得以松闸行驶;而车载AEB本安控制阀只需要消耗极小的本安电功率(仅 $1.8\sim3.0 ext{W}$,完全符合Ex ib I Mb本安标准)去打开先导泄油通道,液压油瞬间回流油箱,车轮内部的强力机械蝶形弹簧就会产生数吨的夹紧力瞬间抱死湿式摩擦片!不仅本安防爆合规,而且哪怕全车断电断线,车辆也会自动安全刹停。
答: 针对掘进迎头、车场装卸点及搬家倒面等“人车必须近距离协同作业”的特殊场景,系统专门设计了“工况自适应双模切换(巡航高速防撞态 vs 作业场蠕行防碾压态)”:当胶轮车在大巷正常行驶(车速 $>8 ext{km/h}$)时,执行标准50m/18m/6m三级防撞;而当车辆挂入1档或倒档进入装卸作业区(车速被硬件锁死在 $\le 5 ext{km/h}$)时,系统自动收缩安全包络半径——允许工人在车身周围 $1.5\sim3.0 ext{m}$ 范围内正常指挥装卸(只报警不急停),但一旦有人进入车头/车尾正前方 $1.2 ext{m}$ 绝对禁区或车轮侧下方盲区,立即0.1秒锁死刹车,既不耽误现场干活,又彻底杜绝起步/倒车盲区碾人悲剧。
答: 完全可以。我国煤矿存量胶轮车中有超过 $60\%$ 是机械泵防爆柴油机(无电子油门接口)。针对这类老旧车型,升级改造无需更换发动机,只需在原车机械停油拉杆上并联加装一套“矿用隔爆兼本安型气动/液压断油执行缸”,并在原车脚制动全液压充液阀总成回油路上串联1块“矿用本安先导比例AEB制动阀块”。单台车仅需在井下机修硐室停机改装4~6小时即可完成交付,完全保留原车机械脚刹100%独立有效,不改变原有煤安(MA)整车结构安全性。
八、技术决策与现场落地行动清单
为彻底打赢煤矿辅助运输“消灭盲区碰撞、杜绝斜巷失控、根除单巷堵车”攻坚战,建议矿机电副总与运输工区立即推进以下三项行动:
📋 行动清单 1:绘制全矿井辅助运输巷道“盲区与长下坡风险热力图”
- 对全矿所有无轨胶轮车运行路线上的直角联络巷口、风门前后、坡度 $>5^\circ$ 的长下坡段及视线不良水雾带进行逐米排查登记;
- 在高危交叉口优先部署UWB穿墙盲区基站与双面LED红绿灯声光信集闭屏,让拐角来车提前50米“透明可见”。
📊 行动清单 2:分批完成存量防爆胶轮车“毫米波+UWB+电液AEB”闭环改造
- 优先对全矿运人胶轮车(人车)、顺槽重载材料车及特种支架搬运车加装77GHz毫米波雷达、车载UWB测距终端与电液比例AEB主动制动阀;
- 严格执行“下井矿工100%佩戴UWB唯一定位卡、车辆AEB故障闭锁禁止出车”的刚性准入制度。
💬 行动清单 3:开展井下湿滑路面实车防撞拉练并建立智能车载调度台账
- 每季度在井下辅运大巷开展一次标准假人靶标AEB自动紧急刹停实车抽检,确保湿滑煤泥路面6米急停100%可靠;
- 预约张洁贞团队获取《煤矿防爆无轨胶轮车毫米波UWB融合防碰撞与智能信集闭建设技术白皮书》,定制全矿井辅运安全升级方案。