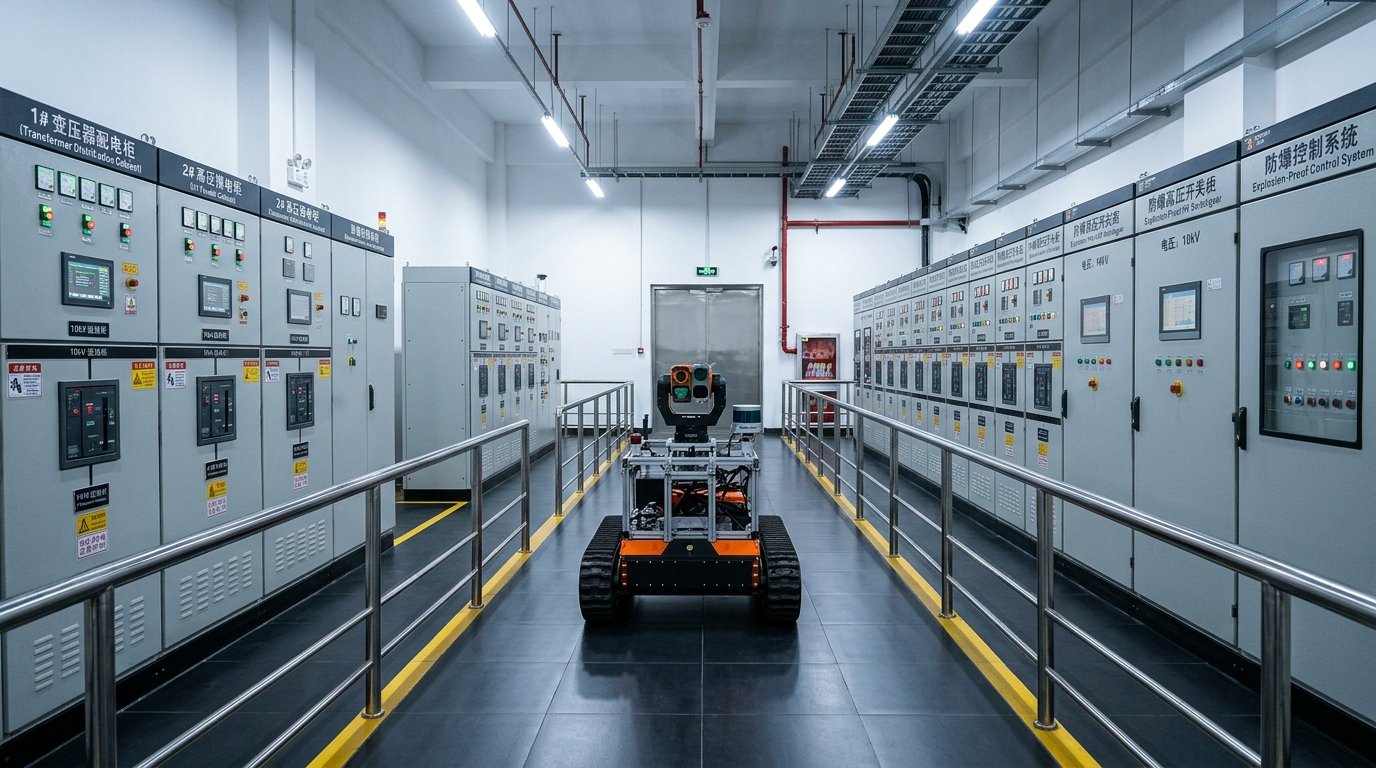
针对煤矿井下中央变电所、水泵房及主运皮带机道环境恶劣、人工巡检视线盲区多、设备早期过热点及轴承磨损隐患漏检频发等顽疾,全面拆解集成本质安全防爆设计、三维激光雷达SLAM无卫星精准导航、双光谱红外温变检测、声学听诊与端侧大模型边缘计算的具身智能特种机器人实战架构,详解自主巡航规划、仪器表计智能识别、无人值守常态化考核对标及闭环故障联动应急规程。
一、高危深井巡检的现实困局:恶劣环境、漏检误判与用工重负
千米深井下的变电所、水泵房与长达数公里的带式输送机巷道,是维持矿井运转的“心脏”与“大动脉”。但在传统运维模式下,这些关键要塞长期依赖人工步巡打卡,暴露出诸多无法克服的结构性痛点。
1.1 人工巡检的“视线盲区”与恶劣工况伤亡风险
深井复杂环境对巡检人员构成全天候生理极限考验:
- 高危电气环境与弧光爆炸威胁:高压配电硐室电压高达 10kV,人工近距离抄表与红外点温枪测量时,一旦发生高压开关柜内部绝缘击穿或短路弧光喷涌,巡检工面临致命烧伤风险;
- 长距离大坡度巷道体力耗竭与漏检:主运胶带大巷单条长度往往达 3000 米至 5000 米,倾角达 12 度至 18 度,巷道内高湿、高温且煤尘弥漫。巡检工负重穿行数小时后极易疲劳走神,对托辊轴承早期“轻微卡阻发热”视而不见,最终恶化为托辊磨穿摩擦起火引发皮带火灾大事故;
- 恶劣有毒有害气体突发积聚:水仓清淤水泵房与废弃盲巷边缘极易积聚硫化氢(H2S)与高浓度一氧化碳(CO),人工凭经验巡视极易发生急性中毒窒息伤亡。
1.2 传统挂轨式巡检机器人的机械死板与适应性不足
早期部分矿井尝试引入第一代固定轨道式或简易轮式巡检小车,但在现场使用中很快沦为摆设:
- 挂轨结构受巷道变形挤压卡死:深部软岩大变形巷道顶板下沉、底鼓严重,固定钢轨在数月内地质挤压变形扭曲,挂轨小车频繁脱轨卡死;
- 算法模型僵化产生天量误报:依赖传统简易计算机视觉模板匹配算法,当镜头沾染煤尘水雾或光照阴影发生变化时,将开关柜指示灯误判为报警,值班员被天量虚警信息淹没,最后直接将告警声音静音关闭;
- 缺乏物理干预与自主作业能力:小车只能“远看不能动手”,发现管道跑冒滴漏或阀门微漏时,依然必须打电话呼叫地面维修工耗费 2 小时下井关阀,无法满足应急处置时效要求。
二、多模态防爆特种机器人系统架构与具身智能决策中枢
新一代煤矿特种机器人不再是简单的“移动摄像头”,而是具备空间感知、跨模态推理与物理操作能力的具身智能体(Embodied Intelligence)。
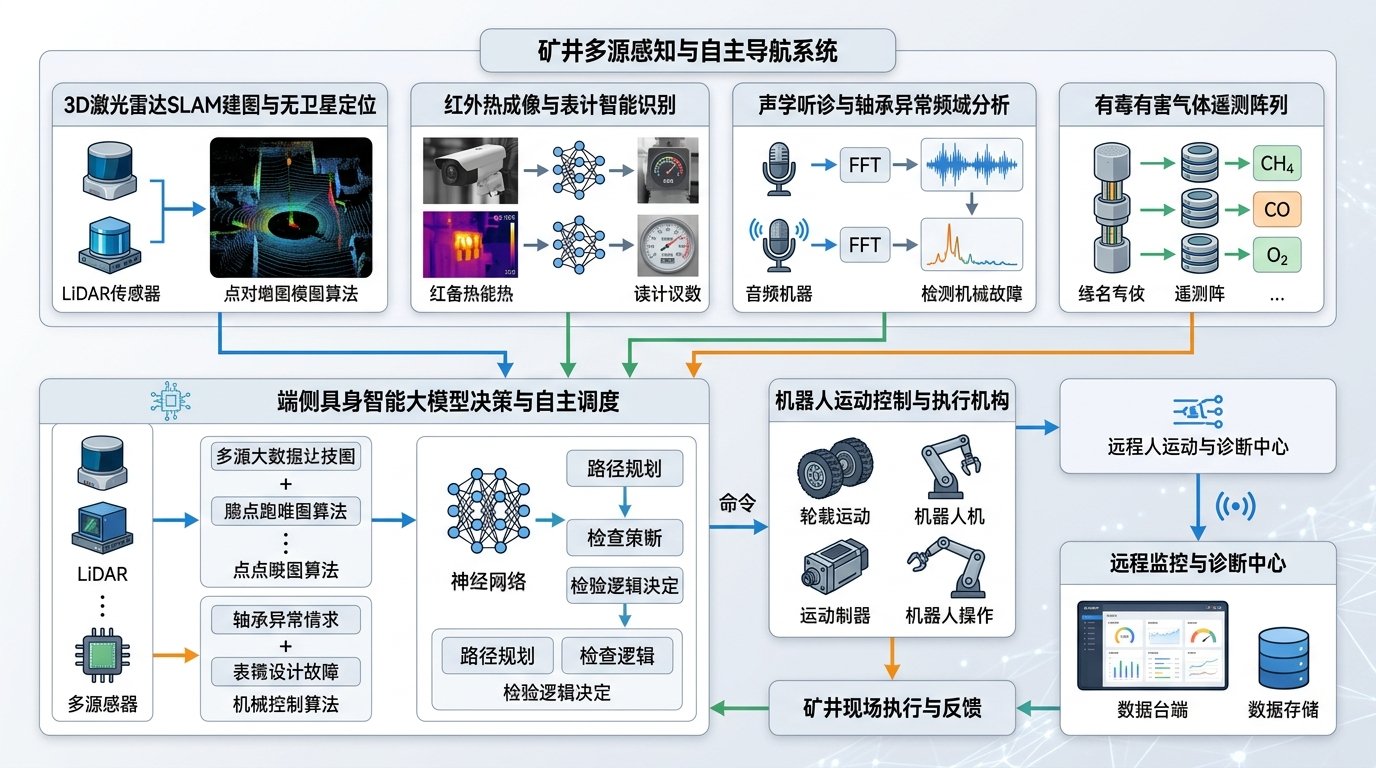
2.1 3D激光雷达与多源融合SLAM地下全自主导航
在绝对缺乏 GPS/北斗卫星信号的地下封闭金属矿洞中,机器人必须实现百分之百自给自足的领航建图:
- 多线激光雷达点云与惯导松耦合/紧耦合(LIO-SAM):机器人机顶搭载防爆全固态多线 3D 激光雷达(测距范围 100 米,测距精度 ±2 厘米),以 20Hz 刷新率扫描巷道岩壁、工字钢支架与设备轮廓;
- 轮式编码器里程计与防爆 UWB 辅助纠偏:在巷道交叉口或关键转弯点部署本安型 UWB 定位基站,消除长距离直巷特征退化引起的累积纵向漂移,厘米级动态位姿估计精度优于 ±3 厘米;
- 全自主路径动态避障规划:基于混合 A* 算法与动态碰撞检测窗口,当遭遇地面施工障碍物、掉落煤块或突然横穿的机车人员时,机器人能在 0.2 秒内计算出安全绕行包络线平稳绕行。
2.2 声光温气多模态全要素感知矩阵
机器人搭载了专门针对矿井机电设备损伤机理设计的感知阵列:
- 双光谱高清红外热成像云台:集成 640×512 像素非制冷焦平面长波红外热像仪与 4K 超低照度可见光相机,测温范围覆盖 -20℃ 至 550℃,测温精度达到 ±2℃ 或 ±2%,自动跟踪视场内最高温热点;
- 超声波导与声学阵列听诊器:配置 16 阵元数字 MEMS 麦克风相控阵声学相机,通过对托辊轴承、变压器铁芯振动声音进行声学波束形成(Beamforming)与 FFT 频域分解,在 15 米距离外精准“听出”轴承外圈微裂纹发出的高频周期性咔嗒声;
- 红外激光吸收光谱(TDLAS)气体遥测:采用非接触式可调谐半导体激光吸收光谱技术,0.5 秒内测定 30 米光程范围内甲烷(CH4)、一氧化碳(CO)及二氧化硫(SO2)浓度分布,消除吸气式传感器进气口堵尘难题。
2.3 具身智能端侧大模型边缘计算决策平台
机器人大脑内嵌防爆低功耗大算力边缘 AI 计算模组(算力达到 32 至 64 TOPS):
- 多模态大模型对齐与表计泛化读取:无论是老式指针压力表、翻牌式计数器,还是发光数码管、倾斜安装的液晶屏幕,多模态表计读数大模型在煤尘遮挡 30% 的恶性光照下仍能保持 99.5% 以上的识别准确率;
- 多源异常跨域融合推理判定:当声学检测到异响、红外检测到轴承升温超过 75℃、振动烈度超标时,边缘大模型将多参数交叉验证,自动输出“3号带式输送机驱动滚筒轴承滚珠严重疲劳剥落,建议在 4 小时内停机更换”的确定性工程决策建议,而非抛出一堆毫无关联的报警代码。
三、主运胶带机道与中央变电所巡检作业工艺实操规程
不同作业场景决定了特种机器人的巡检策略、频次与动作重点。
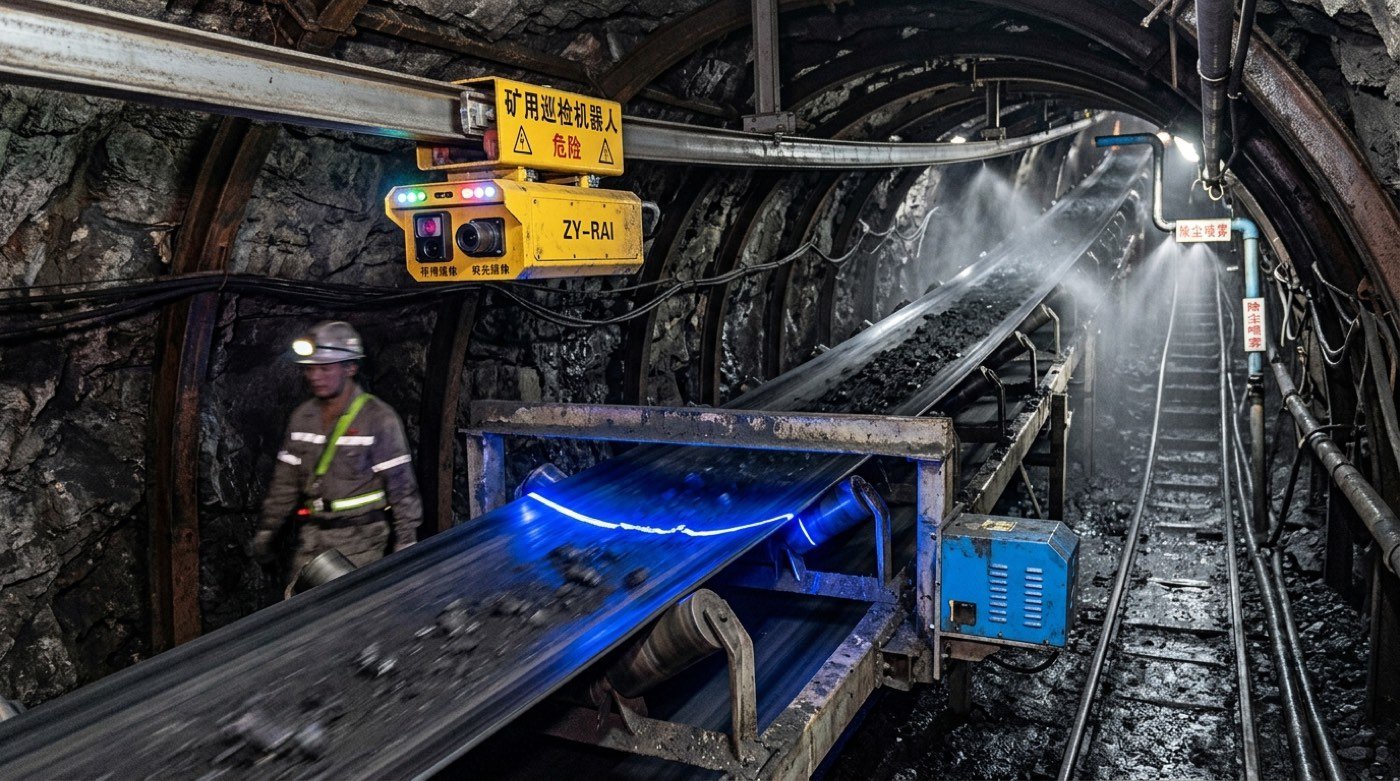
3.1 主运大巷皮带机道高频听诊测温巡检实操
带式输送机机道巡检的核心任务是防跑偏、防撕裂、防轴承卡阻发热:
- 巡航模式设定与速度控制:采用“匀速巡航(1.5米/秒)+ 异常点定点驻留精测”模式。在正常路段,机器人持续进行红外大面扫查;一旦红外视场出现温升异常点,小车在 1 米内平稳减速刹停;
- 定点云台变焦特写与声学定向分析:双光谱云台自动对准疑似过热托辊旋转放大 10 倍,采集可见光高清图片与热成像绝对温标图,同时启动声学定向波束采集 5 秒声音数据,自动完成“异物缠绕/缺油干磨/轴承碎裂”三级故障精准归类;
- 皮带跑偏与表面纵撕光斑监测:利用机底安装的线激光投影扫描仪,投射激光光刀实时测定胶带边缘与机架相对距离,偏离极限超过 80 毫米立即判定为严重跑偏并触发声光联锁。
3.2 中央变电所全要素自主抄表与断路器状态标定
高压变电硐室巡检必须做到“隔位不漏项、判读零误差”:
- 标定巡检点位物理基准:在每一台开关柜前地面设置绝对位置地标(如防爆 RFID 射频标签或激光反射柱),机器人行进至柜前自动对齐中心线;
- 机械臂微动作操作拓展(具身机械臂):对于搭载防爆六自由度协作机械臂的机器人,当接收到地面调度授权指令后,末端机械手可精准插拔红外测温窗口盖板,或者旋转旋钮切换转换开关,实现真正意义上的无人化远程作业。
四、特种机器人防爆结构与耐恶劣环境硬件配置矩阵
煤矿井下瓦斯与煤尘防爆要求极高,机器人外壳、关节动力密封与电气供电必须严格符合国家防爆标准。
4.1 防爆形式与外壳防护工艺标准
机电选型时必须严格对照 MA 煤安认证标志与防爆合格证,重点审查以下硬件物理指标:
| 机器人核心模块 | 选型技术规格参数 | 必须具备的防爆与防护等级 | 一线工况抗摔耐磨要求 |
|---|---|---|---|
| 机器人主底盘动力系统 | 永磁无刷直流防爆电机,爬坡能力 ≥ 25°,涉水深度 200mm | Ex d I Mb(隔爆型),IP66 | 铸造铝合金或不锈钢机壳,底盘加装防刮擦高锰钢滑板 |
| 机顶多线三维激光雷达 | 视场角 360°×30°,测距 100m,激光安全等级 Class 1 | Ex ia I Ma(本质安全型),IP67 | 光学视窗采用防爆钢化光学玻璃,带防尘自清洁微型刮刷 |
| 双光谱热成像云台摄像仪 | 可见光 4K 20倍光学变焦,热像仪 640×512 NETD < 40mK | Ex d [ib] I Mb,IP66 | 铝合金两轴自稳抗震云台,配置氟橡胶全密封防水密封圈 |
| 防爆大容量动力锂电池组 | 磷酸铁锂(LiFePO4),电量 ≥ 1.5kWh,续航时间 ≥ 6小时 | Ex ib I Mb,带独立BMS多级短路保护 | 抽屉式快速更换模块,外壳耐受 20J 机械冲击不破损 |
| 井下全自动防爆充电桩坞 | 接触式/无线恒流恒压充电,全密封对接,对接精度 ±50mm | Ex d [ib] I Mb,防爆密闭对接 | 具备防爆开盖断电联锁与温度气体超限自动切断保护 |
4.2 自主无线防爆充电对接工艺
机器人无需人工搬运电池,实现自给自足的关键在于井下防爆自主充电坞:
- 双锥度引导滑轨与高弹性电极对接:机器人依据地面反光标和倒车激光雷达,以 0.05 米/秒慢速倒车驶入充电桩,锥形导柱强制修正横向偏差;
- 充电机电防爆联锁:对接电极在未通电前保持物理绝缘零电压;电磁传感器确认插接完全密闭后,内部继电器才闭合通电;一旦周边甲烷传感器测定瓦斯浓度超过 0.5%,充电回路在 10 毫秒内硬切断,坚决杜绝插拔电火花。
五、突发重大隐患闭环联动与全矿综合调度应急协同
机器人巡检发现重大设备着火、严重跑冒滴漏或有害气体超限时,绝不能停留在“本地闪警报”,必须立即触发自动化全矿安全系统硬闭锁。
5.1 现场声光报警与工业环网毫秒级推送
- 现场声光警示阻隔人员误入:当机器人检测到电缆沟冒烟热点超过 100℃ 或局部瓦斯浓度超过 0.8% 时,机载防爆大音量蜂鸣喇叭(声音分贝 > 85dB)与红色强光频闪灯立即启动,播报语音警告:“危险区域,设备异常过热,禁止人员靠近”;
- 5G无线切片网络秒级直推:基于井下 5G/WiFi6 工业专网,机器人将 10 秒包含异常前后时序的红外视频、可见光高清照片与精确空间大地坐标直接推送到地面调度指挥大屏,并在值班调度员屏幕上强制弹窗置顶。
5.2 联动断电与自动化消防系统闭锁
对于灾难性突发险情,系统支持“边端自主直连控制”:
- 直接联动上级馈电开关跳闸:通过工业环网向对应的配电柜微机保护装置发送 Modbus-TCP / IEC 61850 GOOSE 指令,在 200 毫秒内硬切断故障过热设备供电电源,遏制电气火灾蔓延;
- 联动防尘水幕与自动灭火装置:向巷道顶部布置的高压消防电磁阀发出喷淋指令,启动全断面水幕隔离带,实施精准局部降温灭火。
六、国家智能化示范煤矿特种机器人验收标准考核对标
对照《煤矿智能化建设指南》中特种机器人建设验收条款,机器人系统的常态化应用是评定“国家Ⅰ类高级智能化示范煤矿”的核心量化指标:
| 考核核心指标内容 | 国家级智能化验收门槛指标 | 现场专家组核验取证方式 | 达标与失分对全矿验收影响 |
|---|---|---|---|
| 固定场所机器人替代减人率 | 变电所、水泵房全部取消固定值守,实现 100% 机器人巡检 | 实地核验硐室无人值守现状,查验井下值守人员排班表 | 核心一票否决项,有专人常态值守不得评为无人化硐室 |
| 机器人巡检自主作业覆盖率 | 规划巡检路线点位巡检覆盖率 ≥ 98%,漏检率 0% | 调阅连续 3 个月历史巡检任务报告与自动生成分析台账 | 覆盖不全单项扣减 5~10 分 |
| 仪表识别与故障告警准确率 | 指针/数显表计识别率 ≥ 98%,设备超温报警准确率 ≥ 95% | 专家组在现场人工遮挡或设置模拟热源,实测识别精度与响应时间 | 识别错误率过高直接判定系统不合格 |
| 自动充电成功率与无故障运行 | 自主回桩充电对接成功率 ≥ 95%,平均无故障时间(MTBF)> 1000小时 | 查验设备维保记录与充电子系统历史日志数据 | 频繁卡死需要人工下井拖救的不予认可 |
| 全矿综合管控平台数据集成度 | 机器人数据无缝集成至矿井综合管控平台,支持三维数字孪生联动 | 调度室现场演示机器人远程实时遥控与三维模型位置同步 | 存在数据孤岛单项扣除 4 分 |
七、典型矿区工程落地案例剖析与经济技术效益全维对账
7.1 项目工程背景与昔日运维痛点
山西大同某年产 800 万吨高瓦斯深井矿井,井下设有一座中央变电所(含 36 面高低压开关柜)、一座主排水泵房(5 台 1200kW 高压水泵)及一条长达 4200 米的主运皮带大巷。
未实施机器人改造前的一线困境:
- 变电所与水泵房三班倒安排专职值班电工与水泵工,每班配置 6 人,全矿仅固定硐室值守人员就高达 18 人;
- 4200 米皮带大巷每天安排 2 名巡检工来回徒步走 8 公里,工人疲于奔命,曾在 2024 年冬季发生一起因托辊外壳磨穿摩擦导致胶带局部烧焦冒烟事故,紧急停产检修 16 小时,险些酿成全矿井火灾事故;
- 人工手工填报纸质巡检记录表,字迹潦草且往往是事后补填,隐患发现滞后率达 80% 以上。
7.2 挂轨+履带特种机器人集群与具身智能平台实施
该矿投资部署了“3 台履带式防爆巡检机器人 + 2 台挂轨式长距离皮带巡检机器人”成套智能系统:
- 中央变电所与主排水泵房:部署履带式防爆巡检机器人,设立全自动防爆充电桩,规划 124 个精准设备巡视预设点,每 2 小时执行一次全覆盖巡航;
- 4200米主运大巷:全线铺设轻型防爆滑触线与轻质导轨,挂轨机器人搭载红外热成像与双向声学听诊相机,执行 24 小时往返连续巡查;
- 调度中心接入具身智能诊断大模型:与全矿安全监控系统联动,打通异常过热自动降频、重大突发直接跳闸硬闭锁。
7.3 改造前后安全、用工与运维综合财务账本对比
系统常态化投运 14 个月后,企业机电动力部与财务审计部出具了正式的效益审计报告:
| 评估指标分类 | 改造前人工步巡值守数据 | 机器人具身智能自主巡检投运后数据 | 实际改善幅度与技术经济净收益 |
|---|---|---|---|
| 固定场所常态化值守定员 | 变电所水泵房三班倒配置 18 人 | 完全实现零人值守(现场 0 人驻留) | 减压一线高危固定岗位 18 人,压减率 100% |
| 主运皮带机道巡检覆盖频次 | 每班人工徒步走一遍,每日巡检 3 次 | 挂轨机器人全天候往返,每日巡查 12 次 | 巡检频次与密度提升 400%,实现隐患秒级捕捉 |
| 设备早期微过热与机械损伤检出率 | 人工点温抽检,隐患早期检出率仅 45% | 多模态声热联合分析,早期隐患检出率达 99.2% | 成功提前拦截消除 14 起托辊轴承抱死恶性隐患 |
| 非计划故障停机停产时间 | 每年因设备故障停机累计超 48 小时 | 关键主运输与变电故障停机时间缩减至 1.5 小时 | 挽回因故障停机造成的非计划原煤损失超 4000 万元 |
| 一线巡检人工薪酬成本支出 | 18名值守巡检工年薪酬福利支出约 360 万元 | 缩减为 2 名地面机器人软件维护工程师 | 每年直接节省人工刚性开支 310 万元 |
| 事故抢险与设备备件损坏损耗 | 年均电机烧损与胶带灼伤抢修费超 120 万元 | 提前预警维护,机电备件大修费用降至 18 万元 | 每年直接节省机电设备抢修材料费超 102 万元 |
| 智能化示范煤矿政策奖补红利 | 传统矿井无政策税收奖补 | 获评高级智能化示范矿,获能源专项奖补资金 | 享受智能化专项奖补资金 800 万元 |
| 系统总投资与投资回收期 | 机器人及充电桩软硬件总投资 380 万元 | 综合年化净收益(省人工+保产+奖补) | 项目综合投资回收期仅 9.2 个月(ROI超 300%) |
八、特种巡检机器人日常标准化维护自查清单(Checklist)
- 每班交接·机器人外观与防爆外壳间隙排查——检查隔爆机体接合面无任何机械碰伤划痕,使用塞尺核对隔爆间隙严格小于 0.15 毫米;
- 每班交接·光学镜头与热像仪视窗自清洁检测——擦拭红外锗玻璃与激光雷达光学视窗表面积灰,核对防尘刮刷喷水自清洁动作正常;
- 每日排查·自动充电坞对接精度与电极绝缘测试——在后台调取机器人回桩对齐日志,确认偏差小于 10 毫米,测试充电电极对地绝缘电阻大于 20 兆欧;
- 每日排查·声学听诊与双光谱热成像数据一致性校核——抽检 5 处关键电机轴承温度曲线与频域声学图谱,确认无温度突变丢点或声学采样失真;
- 每周专项·全自动避障刹车制动距离实测——在机器人巡检线路上人工设置反光路障,实测机器人探测识别、制动减速及停稳距离严格小于 0.5 米;
- 每月标定·端侧大模型表计读数绝对误差现场核验——随机核对现场 20 面开关柜实际指针读数与云端大模型识别输出数据,确保数字绝对误差小于 1.0%。
九、常见问题答疑(FAQ)
答: 这是井下热像仪最致命的物理干扰。工程破局必须从“材质选型 + 气热物理防雾 + 算法动态补偿”三道防线联手解决:首先,热像仪外窗必须选用硬质金刚石碳(DLC)镀膜的高透过率单晶锗玻璃镜头,表面具备超强疏水疏油特性,水珠无法吸附滞留;其次,云台内部加装本质安全型微功率 PTC 陶瓷恒温加热除湿模块,使镜头视窗温度始终恒定保持在环境露点温度 2℃ 至 3℃ 以上,从根源上阻止水汽冷凝结露;最后,在图像算法中内置“湿度-距离透过率衰减补偿模型”,根据机器人实时测定的环境相对湿度与目标测距距离,自动对测温辐射率进行线性补偿修正,确保在 95% 极端相对湿度下测温误差仍能压制在 ±2℃ 以内。
答: 这是一个非常专业的声学传感难题。带式输送机胶带摩擦声和煤炭滚落声主要集中在 500Hz 以下的低频区间,而轴承早期的微观剥落、裂纹扩展在高速旋转撞击时激发的弹性波主要分布在 2kHz 至 20kHz 的高频带。现代机器人采用的是“微机电麦克风相控阵(MEMS Phased Array)空间波束形成技术”:系统利用 16 个麦克风之间的微秒级到达时间差,在空间上形成一个极具方向性的“聚音听诊漏斗”,只拾取正对滚筒轴承中心方圆 0.3 米内的局部声压,自动抑制侧向 90% 以上的环境背景噪波;随后通过谱减法与包络解调(Envelope Demodulation),滤除低频流动噪音,精准将微弱的轴承故障特征冲击频率提取出来。
答: 工业特种机器人的安全逻辑设计奉行“永不失联与死区自治”准则:第一,设置“电量阶梯返航与安全路旁停靠机制”——当电池电量低于 20% 时,机器人自动中止非核心巡视任务,强制规划最短路径优先返航充电;若在返航途中电量耗尽至 5% 临界点,机器人绝不在巷道正中间趴窝,而是自动执行最后一次变道动作,紧贴巷道死角避难硐室或水沟侧停稳,并启动微功耗防爆频闪示宽灯与低频无线求救信标(可持续工作 72 小时);第二,机身底部设计有防爆快速手动牵引离合扳手,一旦遇到极罕见的电机硬件抱死故障,一线检修人员只需用标准扳手扳动离合销,即可像推推车一样单手将其推离现场,绝不影响矿井应急交通。
十、行动指引与专家支持清单
煤矿井下特种机器人多模态巡检与具身智能自主作业,涉及防爆机械机构、多源融合地下导航、工业红外机器视觉、声学频域处理及端侧边缘大模型等多学科集成技术。
- 阶段一:巡检目标区域工况勘查与防爆装备选型——测定巷道坡度、底板平整度、电磁干扰强弱及目标设备点位,明确履带式或挂轨式机器人构型;
- 阶段二:三维高精点云地图构建与全自主巡航路线标定——完成激光雷达 SLAM 地下环境建图,录入所有高压开关柜、表计与水泵轴承的毫米级空间坐标预设位;
- 阶段三:声光温多模态表计模型训练与异常联动策略配置——调试指针表计大模型推理权重,完成声学听诊底噪标定与超温跳闸联动逻辑实测;
- 阶段四:常态化无人值守试运行与国家级示范验收——连续 30 天闭环运行验证自动充电与故障报警可靠性,编制符合国家标准的全套无人硐室验收卷宗。
📋 煤矿无人化变电所与主运机道机器人巡检方案编报
为大型煤矿提供特种机器人选型论证、井下无卫星自主导航方案设计及国家智能化示范矿井无人化硐室验收支撑全套技术支持。
📊 具身智能特种机器人减人提效与运维收益精算评估
依托矿山自动化技术专家团队,提供机器人替代人工巡检投资回报精算、设备故障早期拦截价值测算与智能矿山全生命周期账本审计。
💬 预约张洁贞专家团队现场特种机器人技术诊断
直接联系行业专家技术团队,获取标杆煤矿巡检机器人高湿度镜头防雾手册、轴承声学听诊频谱图谱库与自主充电桩防爆维护自查清单。